
【CEATEC 2026】三菱電機グループ、フィジカルAIによるねじ締め実証を出展
CEATEC 2026
General Exhibits
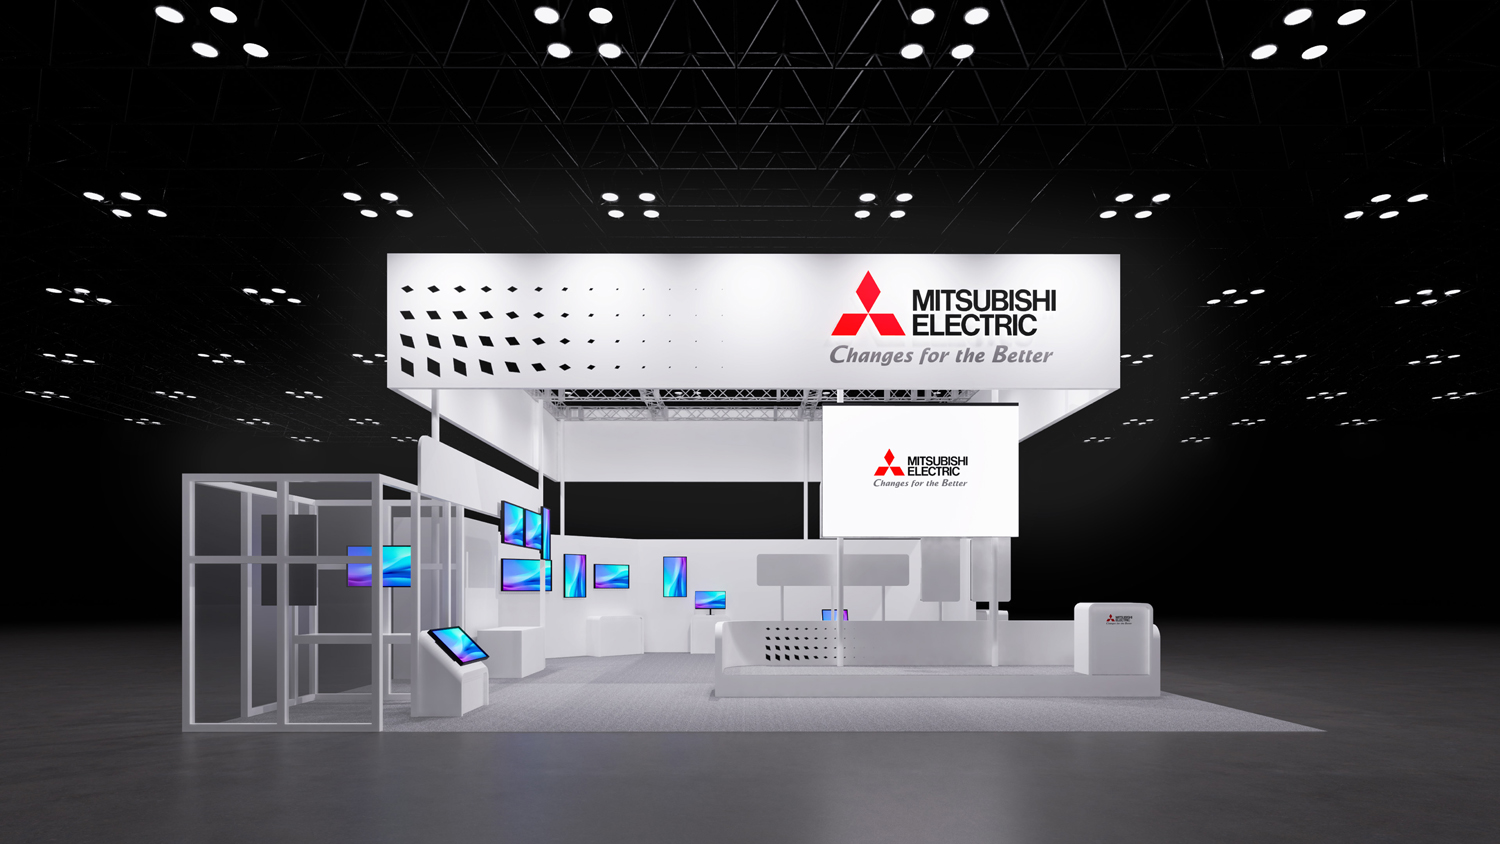


三菱電機グループは、“フィジカルAIでつくる、産業のミライ。~現場ナレッジを起点に、データと共創で生み出す新たな価値~”をテーマに出展。ライブデモとして人間の暗黙知や作業スキルが凝縮されたねじ締め作業にフィジカルAIが挑戦する。
■フィジカルAIにより熟練作業者の技能を再現
熟練作業者は、作業中に様々な状況を瞬時に判断して最適な作業を行っている。これをフィジカルAIにより再現する。「物理世界を理解し、判断し、環境の曖昧さ・揺らぎを吸収しながら、安全に動く」熟練作業者の作業の再現を通じ、フィジカルAIによる社内外共創の取り組みや、活用による無人化工場の実現に向けた取り組みを紹介する。
部品の個体差やわずかな位置のずれなどから、自動化の難易度が高いとされる製造現場の組立工程において、熟練作業者と同等レベルの自律的な判断・行動の実現をフィジカルAIにより挑戦。ここでは、人間の暗黙知や作業スキルが凝縮されたねじ締め作業を行う。熟練作業者がねじ締め作業を行うとき、現場作業に応じた暗黙知に基づく判断や作業スキルを活かして部品の状態を見極めながら力加減や作業角度を調整する。ライブデモでは、複数のロボットアームによる協調制御と、部品の状態に応じた力加減や作業角度の調整を行い、熟練作業者の技能を再現する様子を見学できる。

■熟練作業者と同等レベルのねじ締め作業をロボットで実現する上での課題
ねじ締めをロボットで行う場合、部品のわずかな個体差や位置のずれを検出することがむずかしく、ねじ締めの失敗によりチョコ停※1が発生する。さらにロボット設備の立ち上げ時に、専門的なロボット制御プログラムの作成や、ロボット動作の位置合わせのための精密な調整が求められるほか、部品を精密な位置に留める治具※2や機構の作成が必要となる。


※1 チョコ停(ちょこっと停止): 製造業の生産設備などが数秒から数分程度、一時的に止まるトラブル。一日の発生頻度が高い
※2 治具: 部品や素材(ワーク)を正しい位置に固定し、工具の作業位置を案内・誘導するための補助工具
■熟練作業者の臨機応変な判断や作業スキルを再現
フィジカルAIによるライブデモでは、電動ドライバーが自動でねじ供給機からねじを受け取り、俯瞰カメラが検出したねじ穴の位置へ移動する。この際、ドライバー先端とねじ穴の位置を高精度に認識し、角度や位置をリアルタイムで補正。人の手作業のように狙いを定めながら、正確なねじ締めを実現する。
人が無造作に部品を配置するなど、基盤の設置位置やねじ穴の角度がずれている場合でも、特別な指示を行う必要なくズレを検知して、正しい位置、角度に適切な力加減でねじ締めを行う。さらに、精密位置合わせを行っている最中に棒で部品を動かす想定外の状況を作った場合でも、ロボットの判断により正しい位置に調整・移動して臨機応変に作業する。こうして特別な指示を出すことなく、課題解決を行いながら作業を行う様子を再現する。

出展者名 :三菱電機グループ
出展エリア:一般展示 General Exhibits
ブース番号:8H412(ホール8)
詳細ページ:https://www.ceatec.com/nj/exhibitor_detail_ja?id=28
公式サイト:https://www.MitsubishiElectric.co.jp/corporate/special/convention/ceatec2026/
CEATEC 2026
General Exhibits


